
PIVOT TALK SPECIAL
ヒューマノイドは現場で使えるか?
(323)
6,565回視聴
2026年10月2日
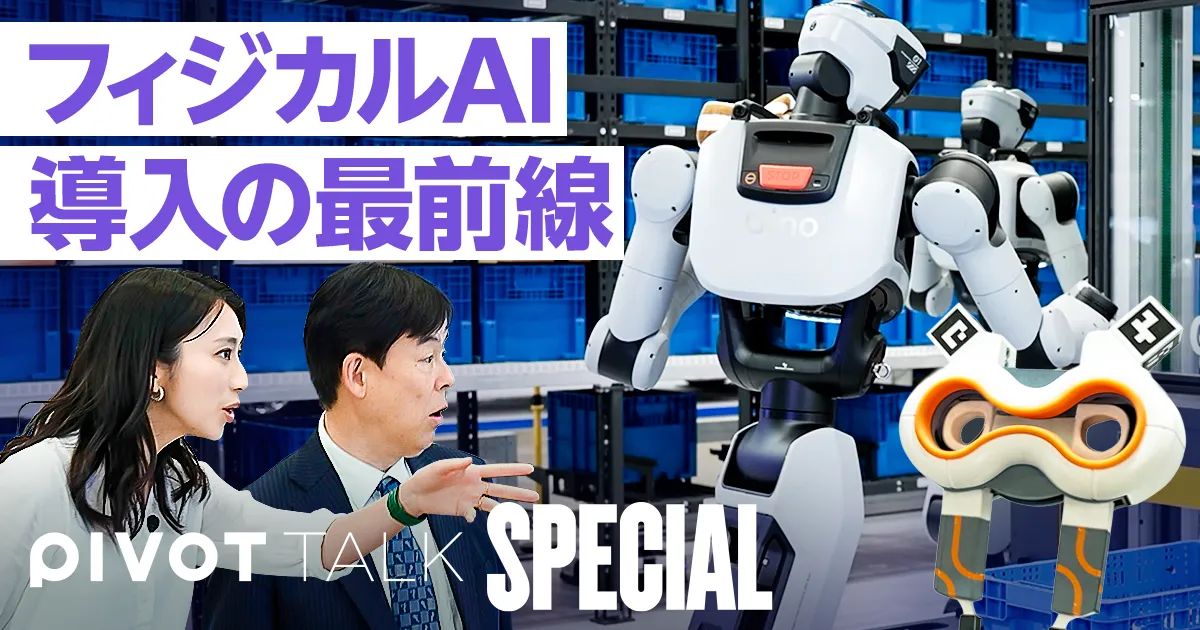
フィジカルAIの社会実装はどこまで進んでいるのか、物流の最前線からリアルを探る。なぜヒューマノイドは現場ではまだあまり見られないのか?AI×ロボット研究の第一人者である尾形哲也氏とともに「国際物流展」を回り、Mujin、Geek+、川崎重工業などの最新事例を徹底解剖する。 <ゲスト> 尾形哲也|早...
フィジカルAIが拓く物流の未来:超多品種と人手不足に挑む現場実装の最前線
物理世界に直接働きかけるフィジカルAIの実装が、産業界の最重要テーマとして急速に浮上している。
その技術が最も切実に求められ、かつ実用化の先頭を走っている領域が物流の現場である。
かつてはロボットの導入が最も困難とされてきた超多品種の物流現場で、いま何が起きているのか。
国際物流総合展で公開された最先端のロボット共通OS、新型ヒューマノイド、革新的な模倣学習技術を通じて、自動化の現在地と日本の製造業が持つ勝ち筋を読み解く。

Q. なぜいまフィジカルAIの実装先として物流現場が最も注目されているのか?
工場のような製造現場と物流倉庫には、扱う対象に関して決定的な違いが存在する。
工場では均一な規格の製品が大量に流れるため、事前に決めた軌道を正確になぞる従来のティーチングロボットが威力を発揮してきた。
一方で、物流倉庫には毎日何万品種もの異なる形状や重量、材質の荷物が搬入される。
このような超多品種環境では、固定プログラムで動く従来のロボットは一切役に立たない。
カメラやセンサーで対象を瞬時に認識し、掴む個数や積み方を自律的に判断できるフィジカルAIの導入が不可欠となる。
さらに、倉庫内は床面が比較的平坦で屋内に閉じた環境であるため、屋外の複雑な都市空間に比べてロボットが安全に自律稼働しやすい利点もある。
物理世界を自律的に変えるというロボットの本質的な役割に最も合致し、かつ需要が極めて切実であることから、物流が最初の主戦場となっている。
Q. 従来の産業用ロボットとフィジカルAIを搭載したロボットは何が決定的に違うのか?
最大の違いは、想定外の事態に対する環境適応性と自己リカバリー能力の有無にある。
従来の産業用ロボットは、人間が1ミリ単位で動作を教え込み、その動作を忠実に繰り返すことしかできない。
荷物の位置や角度がわずかにずれただけで停止してしまい、現場の柔軟な運用には耐えられなかった。
これに対してフィジカルAIロボットは、共通OSやビジョンシステムを用いて自ら環境を理解し、その場で最適な動作を計算して実行する。
さらに象徴的な進化が、失敗しても自力で立て直すリトライ機能の実現である。
荷物の把持に失敗した場合でも、即座にエラーを検知して初期位置に戻り、別の角度や力加減で掴み直す。
人間の手を煩わせることなく自律的に作業を完結させるこの粘り強さこそが、実現場での高い完了率を支えている。
Q. 人型ロボットをあえて車輪型にするなど現場実装で重視される設計思想とは何か?

現場導入において最も重視されるのは、技術的な見栄えではなく、24時間365日安定して動き続ける実用性である。
最新の物流向けヒューマノイドでは、上半身に人間に近い腕や複数指ハンドを備えつつ、足回りには二足歩行ではなく車輪が採用されている。
倉庫内は基本的に平坦な床面で構成されているため、段差を乗り越える二足歩行をあえて採用する必然性がないからだ。
二足歩行はバッテリー消費が極めて激しく、頻繁な充電が必要となり連続稼働の妨げになってしまう。
低消費電力な車輪型を選択することで、施設内を長時間安定して移動し続ける経済合理性を確保している。
同様に、保管設備でも単一の巨大クレーンから小型の分散型シャトル(RGV)へと移行が進んでいる。
1台の機器が故障しても倉庫全体を止めないリスク分散の設計思想が、現場の実装では徹底されている。
Q. 人手不足に悩む物流現場において人間より作業が遅いロボットを導入する意義はあるのか?
ロボットの単体速度が人間の半分程度であったとしても、導入する経営的価値は極めて大きい。
物流業界が直面している人手不足はもはや単なるコストの問題ではなく、事業継続そのものを揺るがす危機である。
年末などの繁忙期に派遣労働者を100人募集しても、実際には10人程度しか集まらないといった事態が現実化している。
作業員が集まらなければ出荷が滞り、売上機会の損失や取引先からの信用失墜に直結してしまう。
人間は法的な労働規制や疲労による休憩が必要だが、ロボットは休むことなく24時間稼働し続けることができる。
瞬間的な作業スピードで人間より劣っていても、連続稼働時間を掛け合わせれば、人間1人の数倍に達する総作業量を確実に達成できる。
人がボトルネックとなる現実を前に、出荷能力を担保するインフラとしての導入が加速している。
Q. 物流自動化の最難関である「箱の中身のピッキング」を克服する最新技術とは何か?

物流の自動化は、外箱やパレットを運ぶ段階から、箱の中身である個別商品を直接ハンドリングする段階へと進化している。
この領域で最大の難関となってきたのが、形状や硬さが多様な物品を傷つけずに把持する手先の制御である。
この課題を打破する技術として世界中で開発競争が進んでいるのが、人間の動作を直接取り込む模倣学習である。
従来はPC上で画像ごとに把持位置を指定するアノテーション作業が必要で、1点ごとに数分の工数がかかっていた。
これに対し、人間が操作デバイスを用いて実際に物体を掴む動作を行えば、わずか2〜3秒で1回分の高品質な学習データが収集できる。
シミュレーションでは再現が難しい摩擦や接触の力学ログを直接集められるため、約100回の教示でAIが掴み方を自動習得する。
硬いボトルから柔らかいチューブまで柔軟に対応できるこの手法が、ピッキング自動化の実用化を一気に引き寄せている。
Q. グローバルなロボット開発競争の中で日本の製造業が見出すべき勝ち筋はどこにあるのか?

アメリカや中国がAIソフトウェアや市場規模で先行する中、日本が活かすべき最大の強みは高精度なハードウェア製造技術にある。
中国企業は現場でのロボット導入量と実運用データの蓄積スピードにおいて圧倒的な優位を築きつつある。
しかし、物理空間で確実に荷物を掴み、長期間故障せずに動き続ける堅牢なアームや機構部品の信頼性において、日本の技術は依然として高い競争力を持つ。
これまでの日本の強みは、ロボットの仕様に合わせて工場の環境を整えるシステムインテグレーションにあった。
今後はその発想を転換し、雑多な人間の環境にロボット側がAIによって適応していくアプローチを確立する必要がある。
信頼性の高いハードウェア製造の基盤に最新の模倣学習やフィジカルAIを融合させることが、日本が世界で主導権を握るための確かな道筋となる。